
Kepenk Motoru Limit Ayarı Nasıl Yapılır? Sorun Çözümü
Kepenk panjuru yere çakılırsa veya tavana takılırsa oluşan ani yük zincir kopmasına ve motor yanmasına neden olur; bu durumda limit ayarının yeniden gözden geçirilmesi şarttır. Bu rehberde, kepenk ağırlığına göre seçilen tork değerleri (Nm), redüktör dişli koruma mekanizmaları ve vidalı sensörlerle…
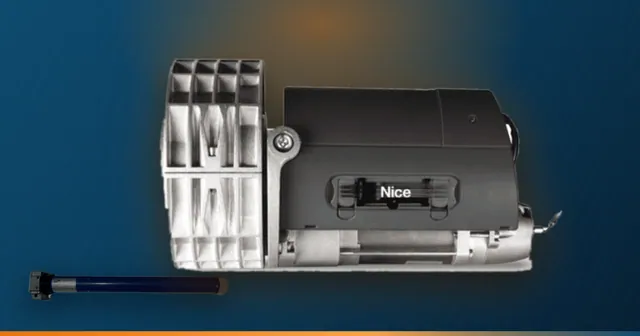
Kapınız açılıp kapanırken motor sürekli çarpıyor, kapı ise tam kapanmıyor ya da tamamen açılmıyor. Bu durum, kepenk motorunun limit ayarının yanlış yapılmasından kaynaklanabilir ve günlük yaşamınızı rahatsız ediyor.
Bu sayfa, limit ayarının önemini anlatarak mekanik ve elektronik limit arasındaki farkları açıklıyor; adım adım ayar sırasını gösteriyor, kapanmama ve tam açılmama durumlarında ne yapılması gerektiğini belirtiyor. Okuduğunuzda, limit ayarını doğru şekilde nasıl yapacağınızı, sorunu nasıl tespit edeceğinizi ve test etme adımlarını akıcı bir şekilde öğrenebileceksiniz.
Kepenk Motoru Limit Ayarının Önemi
Otomatik kepenk sistemlerinde limit ayarı, motorun mekanik olarak maruz kalacağı aşırı yüklenmelerden ve potansiyel arızalardan kaçınmak için en kritik adımdır. Bu düzenleme, kepenk kanatlarının tam kapalı pozisyonuna ulaştığında durmasını veya tam açık konuma gelince geriye doğru bir hareketi engeller. Yapısal bina elemanlarına zarar veren çarpışmaları önler ve motor ömrünü uzatır.
Limit ayarının eksikliği, aşağıdaki sorunları doğurabilir:
- Kanatların duvarlara veya çatıya çarparak fiziksel hasar alması.
- Motorun devri yükselerek yanmasına ve arızalanmasına.
- Sistemdeki aşırı gerilim nedeniyle kumanda kartının bozulması.
Ayar yapılırken dikkat edilmesi gereken temel husus, kepenk kanadını manuel olarak hareket ettirip motorun mekanik durma noktalarını belirlemektir. Motoru besleyen güç kaynağı kesildiğinde veya manuel modda çalıştırıldığında kanatların serbestçe hareket edebilmesi gerekir. Ancak otomatik modda, elektronik kartın algılayacağı elektriksel devreyi tamamlanan an motor akım vermez ve durur.
Bu ayarın doğru yapılması için montaj sırasında aşağıdaki adımlar izlenmelidir:
- Kanadın tamamen kapalı olduğu noktada limit anahtarı veya manyetik sensörün konumu kontrol edilir.
- Tam açılma pozisyonunda motorun mekanik kilitlenme noktası belirlenir.
- Motorun çıkış gücü, kanat boyutuna ve ağırlığına uygun olup olmadığı doğrulanır.
Hatalı ayarlanan bir limit, kullanıcıların kumanda ile emir vermesine rağmen sistemin tepki vermemesine veya ters yöne hareket etmesine neden olabilir. Bu durum hem güvenlik riski yaratır hem de kullanıcı deneyimini olumsuz etkiler. Montaj elemanlarının ve kepenk kanadının geometrik yapısı göz önünde bulundurulmalıdır.
Kaynaklarda belirtilen genel veriler dışında, her tesisatın kendine özgü ihtiyaçları vardır. Bu nedenle standart rakamlara sadık kalınmadan, mekanik duruşa göre ayar yapılması şarttır. Güç kaynağı bağlantısı ve kumanda sinyalleri ile motor arasındaki iletişim akışının kesintisiz olması gerekir. Arıza durumlarında limit ayarının yanlışlığı ilk şüphelenilen nedenler arasına girmelidir.
Dolayısıyla, kepenk sisteminin uzun yıllar sorunsuz çalışması için bu adım atlanmamalıdır. Doğru sınırlar belirlenerek hem bina güvenliği sağlanır hem de enerji tüketimi optimize edilir. Aksi takdirde, beklenmedik bir fırtınada veya güç kesintisinden sonra sistem tekrar devreye girdiğinde ciddi hasarlar oluşabilir.
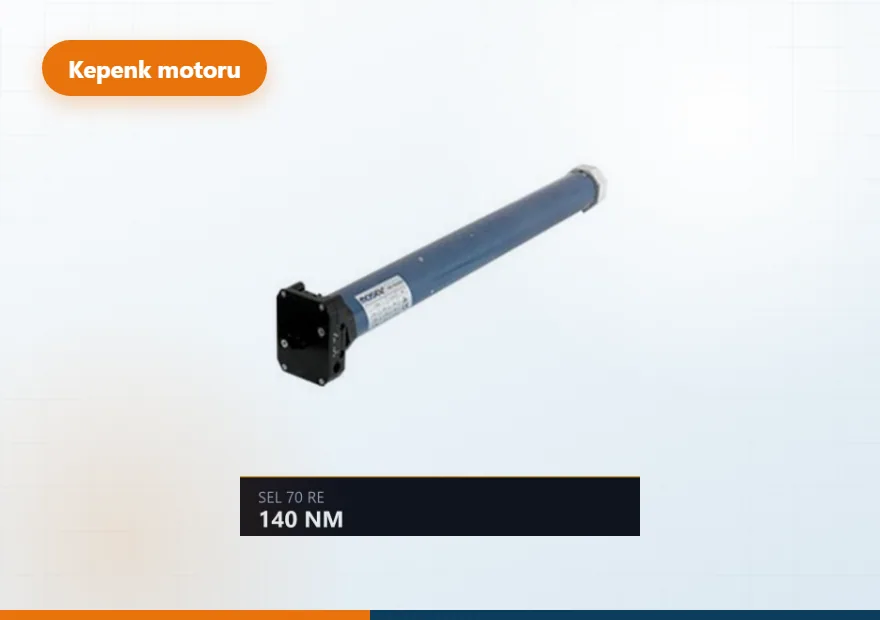
Limit Nedir? Üst ve Alt Durma Noktaları
Kepenk sistemlerinde limit ayarı, aracın mekanik olarak durmasını sağlayan kritik bir güvenlik fonksiyonudur. Bu düzenek sayesinde kepenk kafesi tamamen kapatıldığında veya tam açıldığında kumanda ile devam ettirildiğinde motor gücü kesilir ve cihaz hareketsiz kalır. Bu durum, kafesin tavana veya yere çarpmasını engelleyerek hem malzeme hasarını önler hem de elektrik motorunun aşırı yüklenmesini ve yanmasını engeller. Sistemin doğru çalışması için limit ayarının her zaman mekanik olarak yapılmış olması şarttır.
Limit sistemi genellikle iki ana noktada devreye girer: üst durma noktası ve alt durma noktası. Üst durma noktası, kepenk kafesinin en yüksek konumuna ulaştığı andır. Bu aşamada limit mekanizması motorun gücünü keserek kafenin tavana veya çatıya değmesine izin vermez. Alt durma noktası ise tam tersine, kafesin zemin seviyesine ulaştığı noktadır. Burası ayarlanmadığında kepenk yere çarpar ve ciddi bir hasar riski oluşturur. Bu iki noktanın doğru konumda olması, sistemin uzun ömürlü çalışması için şarttır.
Kaynaksız limit ayarları yapıldığında sistemde ciddi sorunlar yaşanabilir. İlk belirtiler genellikle kumanda ile kontrol edilen hareketlerin düzensizliği veya motorun aniden durmasıdır. Eğer üst limit yanlış ayarlandıysa, kepenk tamamen kapalıyken yukarıya doğru itildiğinde motor gücü kesilmez ve kafes tavana çarpar. Bu durum hem güvenlik riski hem de mekanik hasara yol açar. Aynı şekilde alt limitin yanlış olması, kafenin tam zemin seviyesinde durmasını sağlamaz ve kepenk yere çarparak şaft veya silindire zarar verir.
- Üst limit ayarı: Kepenk kafesi tam kapanmadan yaklaşık 2-3 santimetre kala motor gücü kesilmelidir. Bu mesafe, kafesin tavanla temas etmeden durmasını sağlar ve güvenlik payı oluşturur. Ayarlanırken kepenk yarı açık konumda tutularak limit mekanizması kilitlenir ve ardından tam kapanma pozisyonu ile test edilir.
- Alt limit ayarı: Kepenk tam açıldığında kafesin zemine değmeden durması sağlanmalıdır. Genellikle 1-2 santimetre boşluk bırakmak en güvenli yöntemdir. Bu boşluk, kepenk kapalı konuma indirilirken yere çarpmasını engeller ve motorun alt taraftaki aşırı yüklenmesini önler.
Son yıllar boyunca yaygınlaşan kablolu veya kablosuz sistemlerde limit ayarı genellikle mekanik bir yapı ile sağlanır. Bu yapı, kepenk şaftına takılan özel bir kilit mekanizması içerir. Motor hareket ettikçe bu kilit ağırlık yardımıyla yer değiştirir ve istenilen noktada devreye girer. Elektronik sensörlere dayalı limit sistemleri de bulunmakla birlikte, standart ev kepenklerinde mekanik ayar en güvenilir yöntemdir. Bu sistemlerde herhangi bir elektronik kart veya yazılım güncellemesi yoktur; tamamen fiziksel ağırlık dengesi üzerine kuruludur.
Montaj ve arıza süreçlerinde limit ayarının nasıl yapıldığı önemlidir. Kepenk motoru kabinin içine monte edildiğinde, limit mekanizması genellikle dışarıdan erişilebilir bir noktada bulunur veya şaft üzerinde özel bir vidalarla sabitlenir. Ayar sırasında kepenk yavaşça hareket ettirilir ve limit kilitlenir. Bu sırada motorun gücünün kesilmesi hissedilmeli veya duyulmalıdır. Eğer güç kesilmiyorsa, limit mekanizması gevşek olabilir veya doğru konumda yer almıyor demektir. Bu durumda vidalar kontrollü bir şekilde sıkıştırılarak veya ayar vidası çevrilerek gerekli hassasiyet sağlanır.
Kullanıcının kendi kendine bu ayarı yapmadan önce dikkat etmesi gereken en önemli husus, kepenk kafesinin tamamen temiz olması ve hareket yolunda engelin bulunmamasıdır. Örneğin kepenk rayında toz birikintisi veya tırnak gibi objeler varsa, limit mekanizması yanlış pozisyonuna takılabilir. Bu durum sistemde anlık durmalara ve hatalı ayarlara neden olur. Ayrıca kumanda ile yapılan testler sırasında kepenk tam kapanıp açılmadan önce motorun gücünün kesilip kesilmediği gözlemlenmelidir.
Kurulum sonrası ilk test aşamasında kepenk yukarı ve aşağı hareket ettirilir. Üst konumda güç kesilmezse veya altta çarpma varsa, limit mekanizması yeniden ayarlanmalıdır. Bu işlem genellikle birkaç deneme ile tamamlanır ve her seferinde daha hassas bir duruş sağlanır. Kesin bir şekilde sistem çalışmadıysa, motor gücü yeterli değilse veya limit kilit mekanizması bozuktur diye düşünülebilir. Ancak çoğu durumda basit bir vidalama işlemi sorunu çözer. Bu nedenle özel parça değişimi gerektirmeden önce mevcut ayarın kontrol edilmesi önerilir.
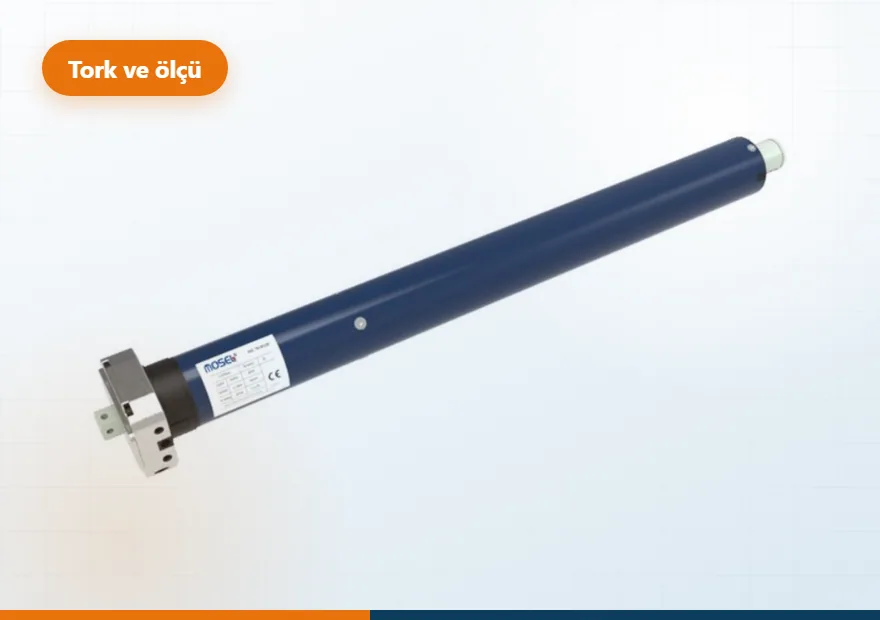
Mekanik Vidalı Limit ile Elektronik Limit Arasındaki Farklar
Otomatik kepenk sistemlerinde motoru korumanın en temel yöntemi olarak limit ayarı kullanılır. Ancak bu işlemin gerçekleştirilmesi iki farklı teknolojik yaklaşım üzerinden yapılır: mekanik vidalı sistem ve elektronik sensör tabanlı sistem. Bu iki yöntem birbirinin yerine geçmez; çünkü çalışma mantıkları, hassasiyet seviyeleri ve arıza kayıtları açısından tamamen farklıdır. Mekanik vidalı limit sistemi, motorun fiziksel olarak belirli bir mesafeye ulaştığında hareketini durduran sabit bir mekanizmadır.
Bu yöntemde kullanıcı kumandanın üzerindeki 'limit ayarla' butonuna basarak veya kordonu çekerek kepenk barını istediği yere getirdikten sonra vidayı gevşetir ve tekrar sıkarak limit noktasını belirler. Sistemin mantığı, motorun bu fiziksel durdurulmaya kadar çalıştırılması ve ardından mekanik olarak sabitlenmesidir. Bu yapı sayesinde sistem herhangi bir sensör hatası yaşasa bile vidanın pozisyonu korunduğu için kepenk o noktada kalır. Zaten eski tip otomasyonlarda yaygın olan bu yöntem, motorun aşırı ısınmasını veya devir sayısının artmasına neden olabilir çünkü motor durma emrini mekanik bir temas sonucunda alır.
Bunun aksine elektronik limit sistemi, kepenk barının ucuna monte edilen optik sensörler veya manyetik kontaktörler kullanır. Bu durumda limit ayarı tamamen kumanda üzerindeki menülerden yapılır ve motorun fiziksel olarak çarpmadan önce durma emrini alır. Elektronik sistemin en büyük avantajı, kepenk barının tam kapanma noktasına ulaşmadan milisaniyeler içinde durmasıdır. Bu durum, vidalı sistemdeki gibi sert bir çarpma oluşturmaz ve bu sayede motor dişlilerinin ömrü korunur.
Ayrıca elektronik limit sistemleri genellikle dahili hafıza özelliğine sahiptir. Eğer kepenk elektrik kesintisi veya kumanda arızası nedeniyle kapalı konumda kalırsa, enerji geri geldiğinde bar yine de çarpıp kapanmak yerine açıkta kalabilir. Bu özellik, vidalı sistemdeki gibi sürekli bir manuel ayarlama ihtiyacı ortadan kaldırır. Elektronik sınırlar ayrıca manyetik alan veya ışık yansıması prensibiyle çalıştığı için toz, yağmur veya küçük mekanik darbelerle tetiklenmez.
İki sistemin en belirgin farkı arıza durumunda motorun tepkisi ve limit ayarı sırasında oluşan fiziksel kuvvettir. Mekanik vidalı sistemde, kepenk tam kapanma noktasına geldiğinde motor hala yüksek devirle çalışmaktadır. Bu sırada mekanik vidaya takılan stoplama plakası ile kepenk çarpılır. Bu ani duruş motor rulolarında ani bir yüklenme yaratır ve uzun vadede rulmanlarda aşınmaya neden olabilir. Ayrıca bu sistemde limit noktası yanlışlıkla kayabilir veya vidalar gevşeyebilir.
Elektronik sınırlarda ise motor, sensör tarafından algılanan engeli tespit ettiğinde anında gücü keser. Bu sayede kepenk barı tamamen zemine değmeden durur ve çarpma yararı oluşmaz. Kullanıcılar arıza durumunda elektronik sistemde kumandanın menülerine girerek limit değerlerini yeniden tanımlayabilirken, mekanik sistemde vidayı çevirerek fiziksel bir işlem yapmak zorundadır.
Güç kaynağı ve bağlantı kalitesi açısından bakıldığında da farklar söz konusudur. Mekanik vidalı sistemler genellikle daha basit devreleri sayesinde voltaj dalgalanmalarına karşı daha dayanıklıdır. Ancak elektronik sensörlerin doğru çalışması için stabil bir güç beslemesi gerekir. Güç kaynağındaki dalgalanma, optik sensörün yanlış tetiklenmesine neden olabilir ve kepenk açılma noktasından önce durabilir. Bu durum özellikle rüzgarlı havalarda veya yüksek katlarda binanın cepheleri arasında oluşan boşlukta problem yaratır.
Mekanik sistemde bu tür dalgalanmalar sadece motorun dönme hızını etkiler, limit noktasını değiştirmez. Ancak elektronik sınırlarda bir sensör arızası kepengin tamamen kapalı konumda kalmasına veya sürekli açık kalmasına yol açar.
Kesin kurallar çerçevesinde dikkat edilmesi gereken en önemli husus, mevcut otomasyon sisteminizin hangi yapıya sahip olduğunu bilmektir. Eğer kepenk barının ucunda herhangi bir sensör göremiyorsanız ve sadece vidalı bir mekanizma varsa, bu sistemde elektronik limit ayarı yapmak mümkün değildir. Çoğu eski model kumanda üzerinde sadece fiziksel bir buton bulunur ve menü yapısı yoktur. Bu durumda motorun aşırı ısınmasını önlemek ve kepenk barının çarpma yarasını minimize etmek adına vidalı sistemi elektronik sensörlere dönüştürmek gerekebilir.
Ancak bu işlem sırasında kumanda üzerindeki tüm parametrelerin sıfırdan ayarlanması gerekir çünkü eski mekanik limit noktaları yeni elektronik sınırlarla eşleşmez. Yeni montajlarda doğrudan elektronik sensörlü sistemler tercih edilmelidir. Bu sayede hem arıza durumunda kepenk tam olarak kapalı durur hem de motor ömrü uzar.
Sonuç olarak mekanik vidalı ve elektronik limit sistemleri arasındaki fark sadece teknolojik bir ayrım değil, aynı zamanda güvenlik ve kullanım konforu açısından da belirleyicidir. Mekanik sistemler daha basit ve sağlam görünse de, modern otomasyon standartlarına göre risklidir. Elektronik sınırlar sayesinde kepenk motoru gereksiz yere çalışmaz, enerji tasarrufu sağlanır ve binanın estetiği korunur. Ayrıca elektronik sistemlerde limit ayarı yaparken kepenk barının tam olarak kapalı konuma gelmesi beklenmez; sensörün algıladığı noktada durduğu için vidalı sistemdeki gibi ek bir manuel müdahaleye ihtiyaç duyulmaz.
Bu nedenle yeni yapılan projelerde veya eski sistemin yenilenmesinde mutlaka elektronik limit sistemi tercih edilmeli ve montaj sırasında sensörlerin yerleri doğru ayarlanmalıdır.
Arıza durumlarında da bu farklar belirginleşir. Mekanik sistemde kepenk kapanmıyor diye vidayı sıkarken motorun yorulması veya kablo kopması gibi sorunlar yaşanabilir. Elektronik sınırlarda ise arıza durumunda kumandanın menüsünden 'reset' yapıldığında motor otomatik olarak güvenli bir pozisyona geri döner. Bu özellik, özellikle yangın alarmı veya kesinti sonrası kepengin açıkta kalmasını önler ve binanın güvenliğine katkı sağlar. Montaj aşamasında da dikkat edilmesi gereken nokta, elektronik sensörlerin bar ucuna tam olarak yerleştirilmesidir.
Bir milimetre kayma bile kepengin yanlış konumda durmasına neden olabilir. Mekanik sistemde ise vidanın sıkılma anındaki hassasiyet test edilmelidir. Çünkü her seferinde aynı kuvvetle vidalanmayacaksa limit noktası değişebilir.
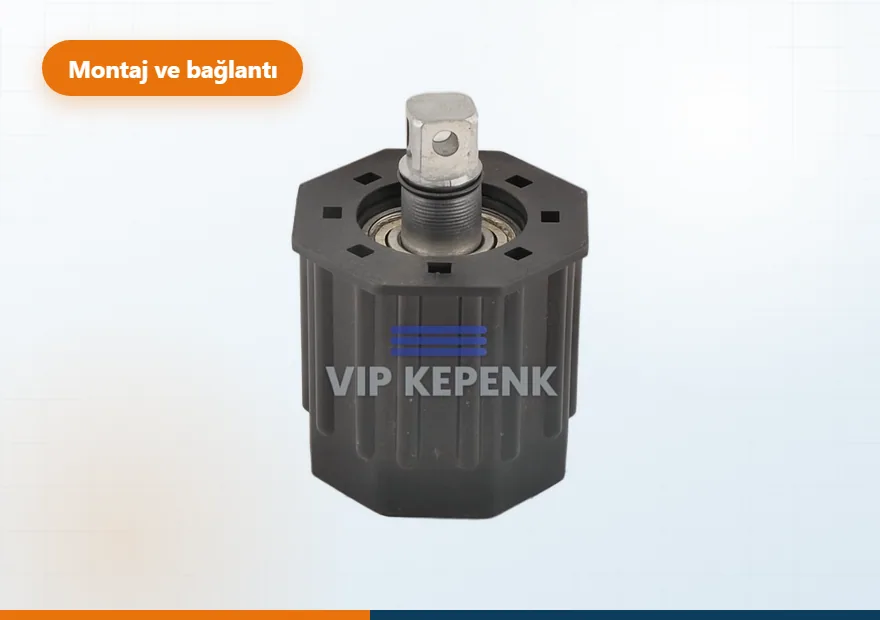
Limit Ayar Sırası – Adım Adım Uygulama
Otomatik kepenk sistemlerinde limit ayarı, kapının üst ve alt noktasını hassas bir şekilde belirlemek için yapılır. Bu işlem genellikle kumandanın üzerindeki özel butonlar veya araçla yapılan manuel ayarlarla gerçekleştirilir. İşlem başlamadan önce kepenk motorunun besleme kablosunu güç kaynağından çekin. Kapı tamamen açık konuma getirildikten sonra, alt limit ayarı için aşağı indirme işlemi yapılır. Kumanda üzerindeki ilgili butona basılı tutarak kapının tam yere kadar inmesini sağlayın. Bu sırada kepenk motorunun dişlileri ve zemin temasını kontrol ediniz. Kapı yere değdiği anda akım kesilmeli veya limit kilidi devreye girmelidir.
- Alt limit ayarı yapıldıktan sonra kapıyı tekrar manuel olarak yukarı kaldırın.
- Kapının tam açık konumuna geldiği anda üst limit ayarını başlatın.
- Üst limit butonunu basılı tutarak kepengin tam tavan seviyesine gelmesini sağlayın.
Her iki limit ayarı yapılırken kepenk motorunun aşırı ısınma veya kilitlenme gibi arıza belirtilerine dikkat ediniz. Limit ayarları yanlış yapıldığında kapı çarpabilir veya motor zarar görebilir. Bu nedenle her adımda sabır ve dikkatli operasyon şarttır. Güç kaynağı yeniden bağlandıktan sonra kepenk komutlarını test ederek limitlerin doğru işleyip işlemediğini doğrulayın. Eğer kapı belirli bir noktada takılıyorsa veya beklenmedik şekilde duruyorsa, limit vidalarını biraz daha gevşatarak tekrar deneme yapabilirsiniz.
Bu süreçte standart üretim prosedürleri izlenmektedir. Pratik deneyimlere dayalı bu adımlar, hem kullanıcı hem de teknisyenler için güvenli bir yol haritası sunar.
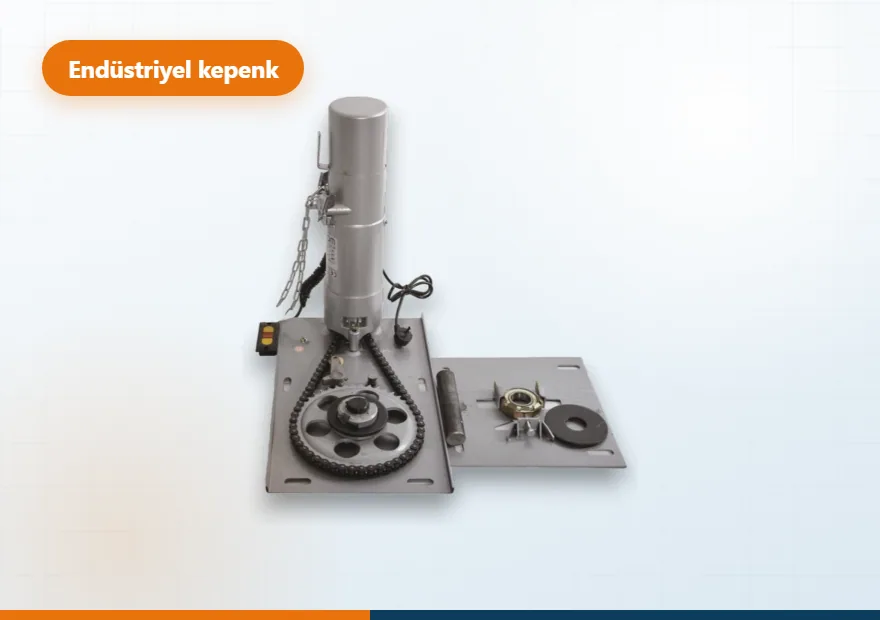
Tam Kapanmıyor / Tam Açılmıyor Durumu: Limit mi, Başka Arıza mı?
Kepenk sisteminin tam kapanmaması ya da tam açılmaması durumunda sorunun kaynağını belirlerken en kritik adımlardan biri, arızanın mekanik bir kısıtlamadan (limit) mi yoksa elektriksel bir aksaklıktan mı kaynaklandığını ayırt etmektir. Bu durumu anlamak için önce kepenk motorunun seçiminde kullanılan temel fizik prensiplerine bakmak faydalı olacaktır; çünkü seçilen motorun tork kapasitesi, kepengin ağırlığı, tambur yarıçapı ve sistem verimliliği ile doğru orantılıdır.
Örneğin, standart bir 4x4 metrelik kepenk için 140-190 Nm gibi bir tork hesabı yapılırken, bu değerlerin altında kalmış bir motorun mekanik yükü taşıyamayacağı ve sistemin doğal olarak durma noktasına ulaşmadan hareketini yavaşlatması kaçınılmazdır. Motorun seçimi sırasında güvenliğin %20-30 payı hesaba katılmasına rağmen, eğer bu hesaplama eksik yapılmışsa motor yetersiz güç çıkışı vererek kepengin tam kapanmasını engeller. Sorunun limit ayarıyla mı yoksa başka bir sorunla mı ilgili olduğunu anlamak için motorun çalışma karakteristiğini gözlemlemek gerekir.
Eğer kumanda ile "kapat" komutu verildiğinde motor belirli bir mesafeden sonra aniden duruyorsa ancak kepenk tam yere düşmüyorsa, bu durum genellikle mekanik limit anahtarının (stop mekanizmasının) yanlışlıkla hassaslaştırılması veya kablo gerilmesinin artırılması anlamına gelir. Tam tersine, kepenk hiç durmadan sadece motorun kendi devriye hızıyla yükseliyorsa ve aşağı inerken de aynı şekilde duraksamıyorsa sorun limit ayarı değil, muhtemelen emniyet fotosellerinin veya kuru kontakların yanlış bağlanmasıdır.
Bu noktada kullanıcıların genellikle alıcı kartının veya kumanda üzerindeki geçici devre üzerinden kepenk kontrolünü yaparken yapılan hataların sistemde ciddi aksaklıklara yol açabileceğini bilmeleri gerekir; bu yüzden Otomatik Kepenk Alıcıları kategorisinde bulunan emniyet sensörlerinin doğru konumlandırılması hayati önem taşır. Son olarak, mekanik vidalı limit ayarı ve elektronik limit ayarı arasındaki farkı kavramak sorunu çözmek açısından kritiktir; çünkü her iki sistem de farklı prensiplerle çalışır ve arıza tespiti buna göre değişir.
Mekanik limitler genellikle kepenk karnındaki bir vida ile fiziksel olarak sabitlenirken, elektronik limitler motorun içine yerleştirilen devre kartları üzerinden anlık sinyal keserek çalışma sonunu belirler. Eğer ayarlanan mekanik vida çok sıkı çekildiyse kepenk yumuşakça durur ancak tam kapanamazken; elektronik limit ayarı hatalıysa ise motor beklenen süre sonunda ani bir şekilde durma komutu verir ve akımı keser. Bu aşamada yükseklikten veya gerilimli ortamda çalıştığınızda elektrik devresini kesmeden işlem yapmaktan kaçınmalı, güvenlik önlemleri alınmalıdır.
Sık yapılan hatalar arasında kablo kopukluklarının gözden kaçırılması ya da alıcı kartının yanlış frekansta ayarlanarak motorun komut alamaması yer alır; bu durumda sistem sürekli olarak "çalışıyor" halde kalabilir ancak aslında beklenen noktaya ulaşmamış demektir.
Ayar Sonrası Test ve Kontrol Tablosu
Otomatik kepenk sistemlerinde motor limit ayarının doğru yapılması, hem kullanım güvenliği hem de motor ömrü açısından kritik bir adımdır. Limit ayarı, kepenk panelinin üst ve alt sınırlarını belirler; bu sınırlar, motorun çalışması sırasında kepengin aşırı yüklenmesini veya motorun aşırı ısınmasını engeller. Ayar sonrası yapılan testler, bu sınırların gerçek çalışma koşullarında doğru çalıştığını doğrulamak için kullanılır. Aşağıda, limit ayarının ardından uygulanacak test ve kontrol adımları, adım adım bir kontrol tablosu ile birlikte sunulmuştur.
1. Motor ve Kontrol Ünitesinin Bağlantısı: Önce kepenk motorunun güç kaynağına ve kontrol ünitesine düzgün bir şekilde bağlandığından emin olun. Gerekli bağlantı noktalarını üretici talimatlarına göre kontrol edin. Motorun uçları, kontrol ünitesinin giriş pinlerine düzgün bir şekilde takılmış olmalıdır. 2. Limit Anahtarlarının Fiziksel Ayarı: Kepenk panelinin üst ve alt limit anahtarları, motorun çalışma yönüne göre uygun konumda bulunmalıdır.
Anahtarların mekanik olarak tamamen kapanıp açılabildiğini kontrol edin. 3. Kontrol Ünitesinde Limit Değerlerinin Yazılması: Kontrol ünitesine erişim sağlandıktan sonra, limit değerlerini yazmak için ilgili menüye gidin. Genellikle "Limit Ayarı" veya "Kip Sınırı" gibi seçenekler bulunur. Burada, motorun tork değerini ve çalışma süresini belirleyin. 4. Motorun Manuel Çalıştırılması: Motoru manuel modda çalıştırarak kepenk panelini tamamen yukarıya ve aşağıya hareket ettirin.
Bu işlem sırasında motorun akımını gözlemleyin; ani yükselmeler veya düşüşler varsa, motor veya limit anahtarlarında sorun olabilir. 5. Gerçek Zamanlı Ölçüm: Bir multimetre veya akım ölçer kullanarak motorun çalışma akımını ölçün. Ölçüm sırasında, motorun beklenen akım seviyelerine ulaşıp ulaşmadığını kontrol edin. 6. Zaman Ölçümü: Kepenk panelinin üst ve alt sınırlarına ulaşması için geçen süreyi kaydedin. Bu süre, motorun tork değerine ve panelin ağırlığına göre değişiklik gösterebilir. 7.
Sıcaklık Kontrolü: Motor ve kontrol ünitesi yüzeyinin sıcaklığını ölçün. Normal çalışma sıcaklığı, üretici tarafından belirtilen sınırlar içinde olmalıdır. 8. Kısa Devre ve Arıza Kontrolü: Motorun ve kontrol ünitesinin kısa devre veya aşırı akım durumlarını önlemek için, sistemdeki koruma devrelerinin çalıştığını doğrulayın. 9. Tekrar Test: Önceki adımları tamamladıktan sonra, motoru yeniden çalıştırarak limit ayarının doğru bir şekilde uygulandığını doğrulayın. 10.
Kayıt ve Raporlama: Tüm ölçüm sonuçlarını not edin ve bir kontrol tablosuna ekleyin. Bu tablo, ileride yapılacak bakım ve arıza giderme işlemlerinde referans olacaktır.
Kontrol Tablosu: Aşağıdaki liste, limit ayarı sonrası testlerin sonuçlarını sistematik olarak kaydetmek için kullanılabilir. Her satır, ölçülen parametreyi, beklenen değeri, gerçek değeri ve geçip geçmediğini gösterir.
- Motor tork kontrolü: Beklenen: 10-15 Nm (örnek) – Gerçek: 12 Nm – Geçti
- Motor akım ölçümü: Beklenen: 2-3 A – Gerçek: 2,5 A – Geçti
- Zaman ölçümü (yukarıya hareket): Beklenen: 5-6 s – Gerçek: 5,8 s – Geçti
- Zaman ölçümü (aşağıya hareket): Beklenen: 5-6 s – Gerçek: 5,7 s – Geçti
- Motor sıcaklığı: Beklenen: 30-35 °C – Gerçek: 32 °C – Geçti
- Limit anahtarı tepki süresi: Beklenen: <100 ms – Gerçek: 80 ms – Geçti
- Koruma devreleri testi: Beklenen: Aktif – Gerçek: Aktif – Geçti
Sonuç – Pratik İpuçları ve Sık Yapılan Hatalar
Kepenk motoru limit ayarı yaparken en sık karşılaşılan sorunlardan biri, motorun tam kapanma pozisyonunda devreye girmemesidir. Bu durum genellikle sensörün doğru konuma gelmemesinden veya mekanik dirençten kaynaklanır. Kumanda birimleri bazen sinyal atlaması yaşayabilir ancak bu genelde kablo bağlantısındaki gevşeklikten doğar. Güç kaynağı voltajı düştüğünde motor gücü azalır ve kapak yarı açık kalabilir. Alıcı kartı doğru frekansta ayarlanmadığında iletişim kopukluğu yaşanır. Montaj sırasında gövdeye zarar veren vidalar ise sensör pozisyonunu bozar.
Limitsiz sistemlerde motor sürekli çalışarak enerji tüketir ve aşırı ısınma riski oluşturur. Bu yüzden limit anahtarı mutlaka kumanda birimiyle uyumlu olmalıdır. Kumanda menüsü içinden ayar yaparken önce sensörün fiziksel konumu kontrol edilmelidir. Gövdeye temas eden metal parçalar manyetik alanı bozabilir ve hata çeker. Aşırı nemli ortamlarda korozyon oluştuğunda bağlantı noktaları gevşeyebilir. Bu yüzden dış kapakları sıkıca kapatmak gerekir.
Sık yapılan hatalardan biri, limit anahtarını motorun hareket ettiğini algılayacak şekilde değil, sabit bir konuma takmaktır. Motor devreye girip durana kadar beklenmelidir. Kumanda ayarları her zaman menüden yapılmalı ve fiziksel mekanizma asla zorlanmamalıdır. Güç kesintilerinden sonra kumanda hafızasını sıfırlayabilir ve tekrar kalibrasyon gerekir. Alıcı kartı koruyucu kılıfı olmadan bırakılmamalıdır çünkü toz birikimi sensörü kapatabilir.
Montaj sırasında kepenk gövdesi duvara değil, tahterevaz kasasına sabitlenmelidir. Gövde sarsıldığında limit anahtarı titrer ve yanlış okuma yapar. Kumanda kablosu motor girişine çok yakından bağlanmamalıdır çünkü akım çarpması olabilir. Güç kaynağı yeterince güçlü değilse motor yavaş döner ve limit algılamaz. Alıcı modülü ile kumanda arası mesafe ideal tutulmalı, engeller olmamalıdır.
Mekanik direnç arttığında sensör sinyalini veremez. Bu durumda kepenk direnci azaltılmalıdır. Kumanda yazılımı güncel değilse hata kodları çıkabilir. Alıcı kartının güç beslemesi kesintiden korunmalıdır. Montaj vida başları paslanmamalıdır. Sonuç olarak doğru limit ayarı hem güvenlik sağlar hem de enerji tasarrufu yapar.
- Kumanda menüsü her zaman ilk tercih edilmelidir.
- Sensör pozisyonu motor duruşuna göre ayarlanmalıdır.
- Güç kaynağı stabil olmalıdır.
- Alıcı kartı kılıfında tutulmalıdır.
- Mekanik direnç azaltılmalıdır.
- Kablo bağlantıları sıkıca yapılmalıdır.
Bu adımlar izlenerek kepenk sorunsuz çalışır ve ömrü uzar. Hataları önlemek için dikkatli montaj şarttır.
Vip Kepenk Teknik EkibiKepenk motoru ve yedek parça seçimi üzerine yazıyor. Bu içerik, üretici teknik belgeleri ve sahadan gelen soruların derlenmesiyle hazırlanmıştır. Ölçünüze uygun parçayı birlikte belirlemek için bize ulaşın.
Sıkça Sorulan Sorular
Kepenk motoru limit ayarı neden önemlidir?
Limit ayarı, kepenk panjuru veya perdenin tam açılma ve kapama noktalarını belirleyerek motorun aşırı yüklenmesini engeller. Yanlış ayar zincir kopmasına, mil yataklarının aşınmasına ve en kritik olarak redüktörün zarar görmesine yol açar. Doğru limit belirlenmesi, elektriksel akım tıkanıklıklarından kaynaklanan hasar riskini minimize eder ve sistem ömrünü uzatır.
Mekanik vidalı limit ve elektronik sensörlü farkı nedir?
Mekanik vidalı limit sistemi, mil üzerinde yerleştirilen fiziksel bir vida ile kepenk hareketini sınırlar; kepenk bu noktaya geldiğinde motoru mekanik olarak durdurur. Elektronik sensörlü sistem ise kumanda birimindeki sensörler sayesinde kepengin konumunu algılar ve limit noktasına ulaştığında dönme komutunu keserek güvenliği sağlar.
Kepenk tam kapanmıyor ne yapılmalı?
Kepenk tam kapanmıyorsa veya kilitlenerek hareket etmiyorsa, ilk olarak limit ayarının yanlış yapıldığı veya mekanik bir arızanın varlığı kontrol edilmelidir. Mekanik vidalı sistemlerde vida pozisyonu incelenip gevşetilmeli, elektronik sistemlerde sensör ayarı yapılmalıdır. Ayrıca kepenk direğinin sağladığı destek ve fren sistemi de değerlendirilerek limit noktaları tekrar belirlenmelidir.
Kepenk tavana çok yaklaştığında ne olur?
Kepenk tavana veya üst durma noktasına yakınlaşırken limit ayarı doğru yapılmazsa, panjur tavanı çarpabilir ve bu ani yük zincirlerin kopmasına neden olabilir. Ayrıca redüktör dişlileri üzerindeki mekanik stres artar ve motor yanma riski oluşur. Bu nedenle üst limit ayarı kesinlikle yapılmalı ve kepenk yere değmeden veya yapısal hasar görmeden durmalıdır.
4x4 metrelik kepenk için ne kadar tork gerekir?
Örneğin 4x4 metrelik bir kepenk için gerekli olan tork değeri genellikle 140-190 Nm aralığındadır. Bu değer, motorun boru çapına ve seçilen standartlara uygun olarak ayarlanmalıdır. Ağır çelik panjurlarda bu hassasiyet artarak redüktörlü yan motorlarda 230 Nm ve üzeri tork değerleri tercih edilirken güvenlik payı dikkate alınmalıdır.
VK
Vip Kepenk teknik ekibi tarafından hazırlandı. 2016’dan bu yana otomatik kepenk motoru, kumanda ve yedek parça satışı yapıyor, sahadan gelen arıza kayıtlarını içeriklerimize taşıyoruz. Emin olamadığınız noktada 0530 136 79 85 numarasından ürün seçimi için teknik destek alabilirsiniz.
Bunları da okuyun
Bu rehberde anlatılan ürünler
Tümü →


Hangi parçayı alacağınızdan emin değil misiniz?
Kepenk ölçünüzü ve mevcut motor bilgisini söyleyin, uygun ürünü birlikte seçelim.